11月18日,六合彩結果
開展的智·信講堂線上舉行,加拿大圭爾夫大學的教授Simon X. Yang應邀開講。
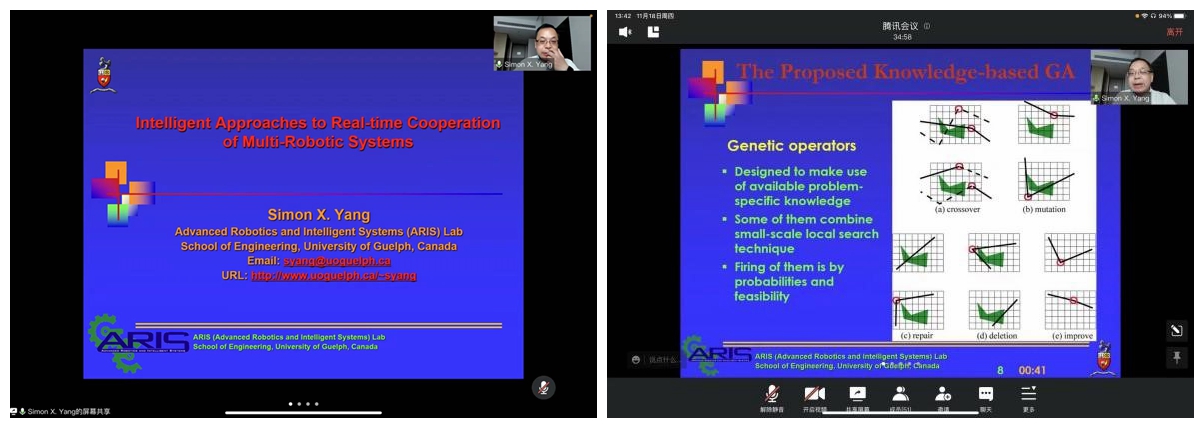
Simon X. Yang教授主要研究的是多機器人系統的實時協同智能方法。Yang教授作了題為Intelligent Approaches to Real-time Cooperation of Multi-Robotic Systems的講座。智能系統越來越受到人們的重視,并在各種機器人系統的應用方面取得了重大進展。本次講堂Yang教授主要從三個方面展開報告,分別是針對機器人導航和協同的基于知識的遺傳算法、基于自組織方法的多機器人的動態任務分配以及基于仿生神經動力學的機器人路徑規劃和協同。首先,他介紹了一種用于移動機器人路徑規劃的新型基于知識的遺傳算法。將問題相關知識和啟發式知識融入到遺傳算法的唯一路徑表示、有效性能評估和問題相關遺傳算法中。所提出的基于知識的遺傳算法對于復雜動態環境下移動機器人的實時路徑規劃是有效的。然后,提出在完全未知環境下針對智能多機器的目標搜索與人物搜尋。詳細介紹了向量粒子群優化方法、粒子群算法、具有復雜障礙環境的向量粒子群方法以及模糊避障方法,并且在仿真實驗中進行了驗證。接著,向大家介紹了一種新的基于自組織映射的動態環境下多機器人系統建模方法。它能夠動態控制一組移動機器人在不同的位置完成多個任務,從而使所需數量的機器人從任意初始位置到達每個目標位置。機器人的運動規劃與任務分配相結合,機器人導航可以動態調整。最后,Yang教授向大家介紹了基于仿生神經動力學的多機器人實時路徑規劃框架、三維水下動態環境中多水下機器人的目標搜索算法以及新的生物啟發式多水下機器人任務分配及路徑規劃,利用仿真研究及實驗表明了所提出方法的有效性。
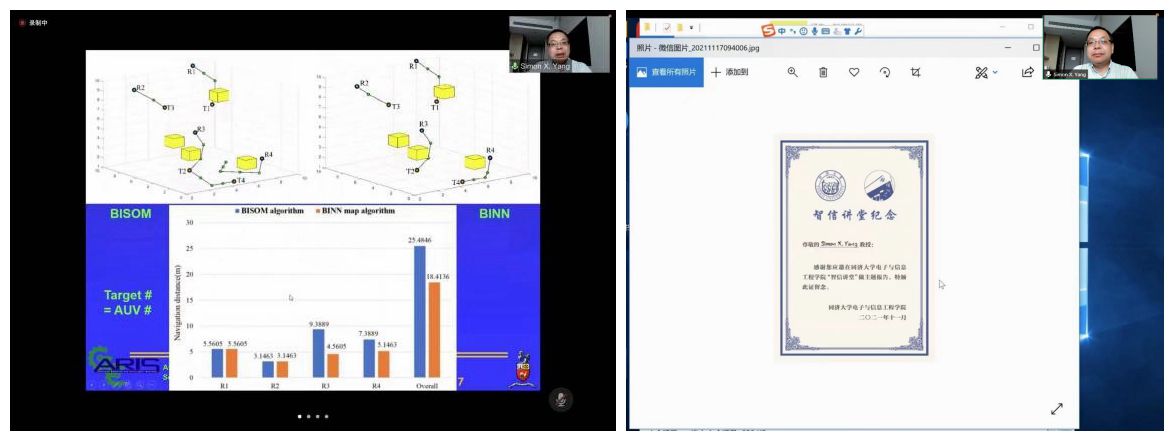
發展多機器人系統的智能協同方法在未來的時代發展中是非常重要的,將多智能機器人系統應用于未來的民生、軍事等領域是符合自主無人系統發展潮流的時代需求。報告結束后,Yang教授和同學們進行了熱烈討論和交流。(文/圖 張皓)