2026年10月23日,同濟大學電信六合彩結果
何斌、蔣永康團隊在Science Advances發表題為“Morphological intelligence for dynamic aerial interactions”的研究論文。研究以形態智能實現飛行平臺與高動態交互的系統性物理解耦,緩解了快速、高作用力動作與飛行穩定性之間的根本矛盾,建立了復雜環境中飛行系統高動態物理作業的新范式。
鳥類在自然界中的生態優勢,不僅依靠飛行,更依賴捕食、停歇和跨介質取物等高效物理交互。將這種能力賦予空中無人系統,需要協調快速接觸與穩定飛行兩類相互制約的動力學需求。受此啟發,團隊通過本體設計與感知控制協同,讓交互動作在遠離旋翼的區域快速完成,并利用結構自身的順應性適應目標、緩沖沖擊,將部分接觸調節能力融入機器人本體,為飛行智能體開展多環境具身作業提供了新的思路。
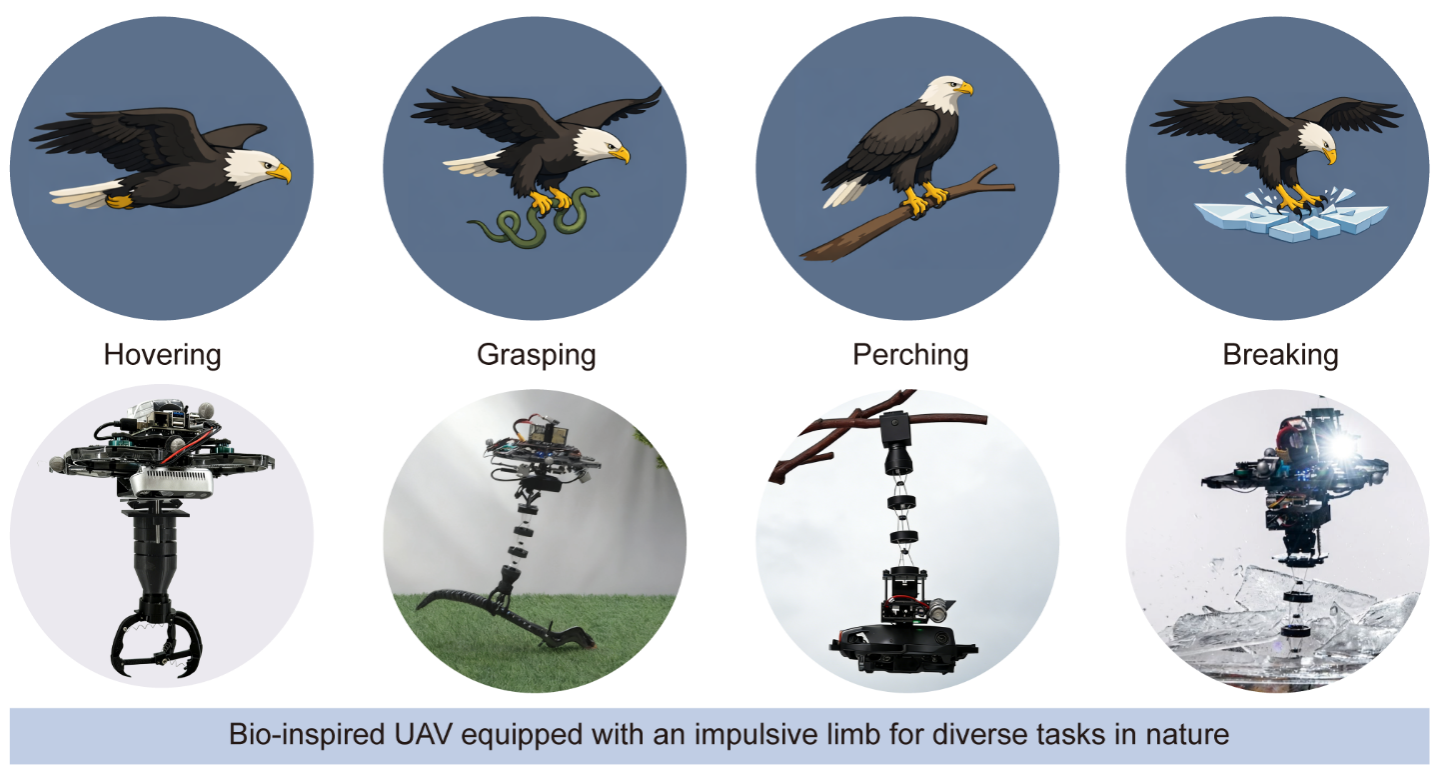
圖1 鳥類啟發的形態智能無人系統,實現飛行、抓取、停歇與沖擊破冰等多種行為。
基于這一設計,研究實現了運動目標快速抓取、低能耗停歇、沖擊破冰及跨介質取物等多種行為。代表性構型在70毫秒內伸展至收攏狀態的約2.3倍,接觸后能夠被動適應目標距離;在凝膠取物實驗中,末端接觸時間小于0.2秒,展示了無人機在高阻尼介質中的快速作業能力。
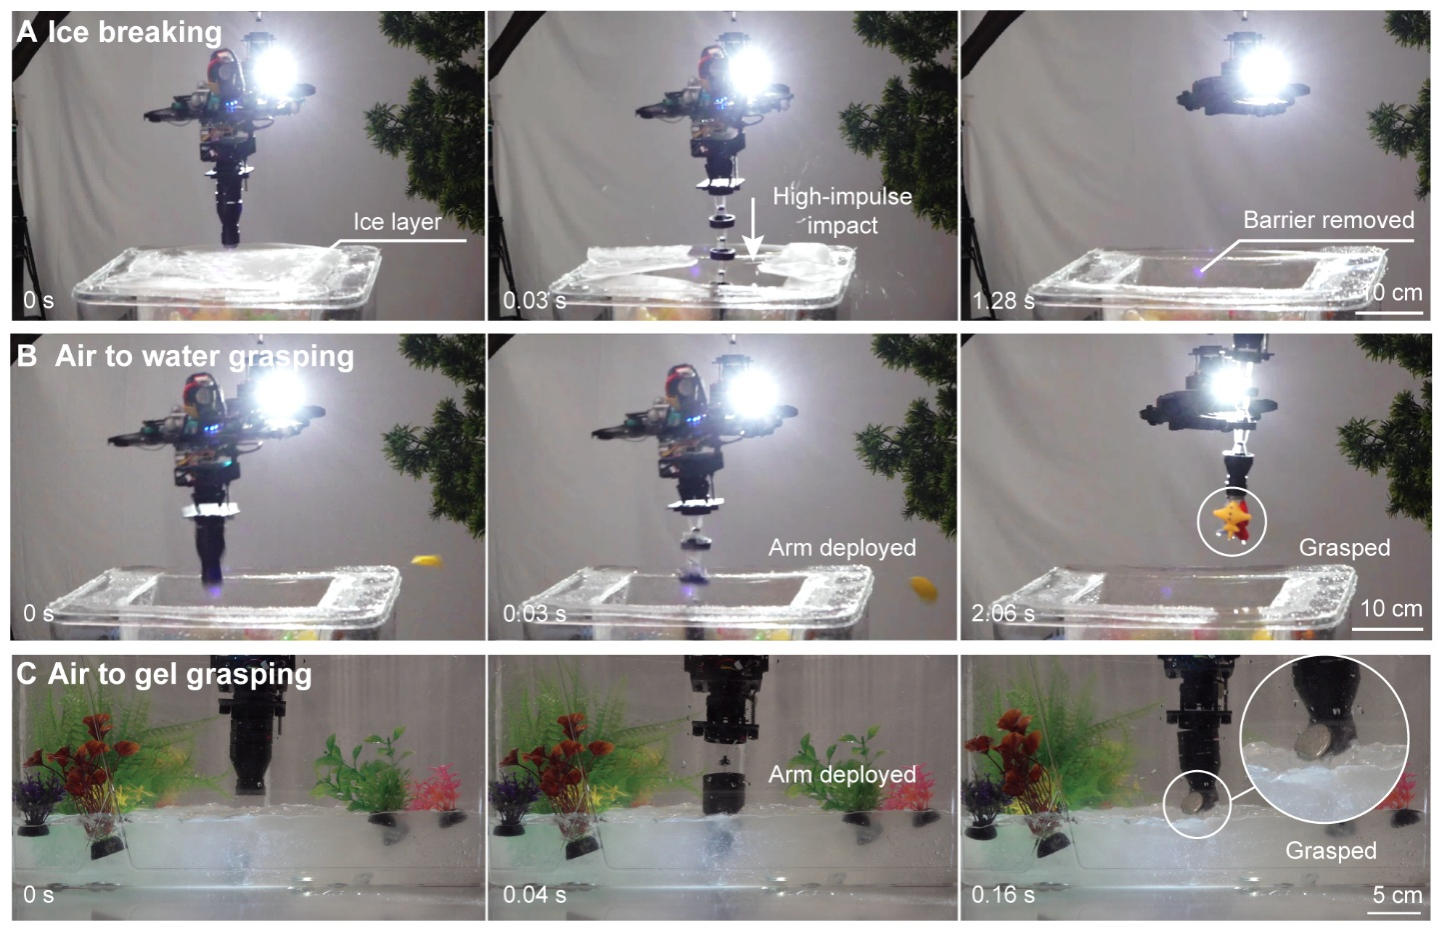
圖2 沖擊破冰、水中取物和凝膠取物等多環境空中物理交互實機實驗。
團隊致力于飛行智能體的空中物理交互研究。近期,團隊提出適應單雙桿、孔洞和墻縫等場景的多模態自適應停歇方法,相關論文在Cell子刊Cell Reports Physical Science發表。智能飛鳥相關平臺獲2025年工信部新域新質全國二等獎、2026年中國國際大學生創新大賽上海市金獎等榮譽,并已推進成果轉化,獲得多項采購訂單,參加演訓。
團隊還將空中停歇由傳統準靜態接近拓展至動態交互領域,實現1.4米/秒的空中自主對接,成果發表于Bioinspiration & Biomimetics(BB);面向空中具身操作,提出利用環境接觸形成并鎖定工具形態的空中原位工具生成方法,成果發表于IEEE Robotics and Automation Letters(RA-L)。相關系列研究也在ICRA等國際會議發表,持續拓展無人系統與真實環境交互的能力。
同濟大學為上述論文第一署名單位。本研究依托自主智能無人系統全國重點實驗室等國家級科研平臺,得到國家自然科學基金等支持。
論文信息:Yongkang Jiang et al. Morphological intelligence for dynamic aerial interactions. Science Advances 12(43), eaeg4557 (2026).
論文鏈接://doi.org/10.1126/sciadv.aeg4557