近日,六合彩結果-六合彩開獎號碼
范睿、陳啟軍教授團隊在多模態傳感器外參在線標定方向取得重要研究進展。相關成果以“DST-Calib: A Dual-Path, Self-Supervised, Target-Free LiDAR-Camera Extrinsic Calibration Network”為題,發表于機器人領域國際頂級期刊《IEEE Transactions on Robotics》(T-RO)。該論文以同濟大學為第一完成單位,第一作者為六合彩結果
控制科學與工程專業2024級碩士研究生黃知為(導師:范睿),通訊作者為范睿教授。
成果簡介
多模態融合感知是自動駕駛及機器人環境感知的核心基礎。激光雷達能夠提供高精度的三維幾何信息,而相機則能夠獲取豐富的紋理及語義信息。兩者的有效融合可顯著提升系統對復雜環境的理解能力,為視覺定位、三維目標檢測、地圖構建及決策規劃等任務提供可靠支撐。
然而,多源異構傳感器的融合高度依賴精確的外參標定。現有標定方法通常需要專用標定板、離線數據采集或特定場景特征,難以滿足真實環境中的長期運行需求。當傳感器系統發生位姿變化、機械振動或受到外部干擾時,原有標定參數可能失效,從而影響整個感知系統的穩定性與可靠性。
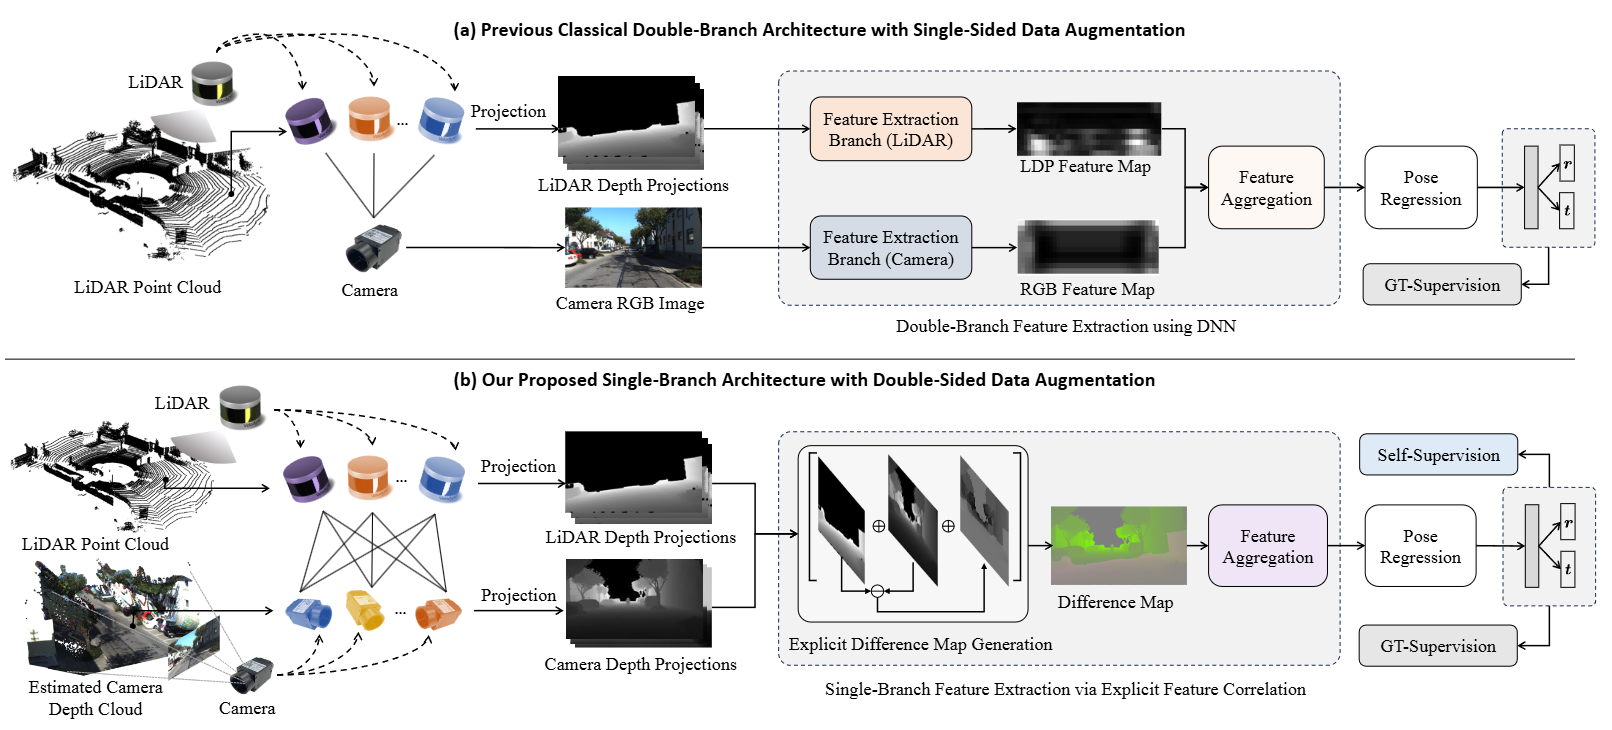
針對上述問題,本文提出了一種無需標定板的在線自監督激光雷達-相機外參標定框架 DST-Calib,可在系統運行過程中持續完成外參估計與自適應校準。研究發現,現有基于深度學習的標定方法普遍采用單邊數據增強策略,在跨場景或跨設備應用中易出現泛化能力下降的問題。為此,本文提出雙邊數據增強方法,利用深度估計生成多視角相機觀測,有效提升訓練數據的多樣性與魯棒性;同時設計雙路徑自監督標定框架,在降低高精度標注依賴的同時實現在線標定。此外,本文進一步提出基于差異圖的跨模態特征關聯機制,通過顯式建立激光雷達與相機深度信息的對應關系,構建全新的單分支網絡架構,在提升標定精度的同時降低模型復雜度。
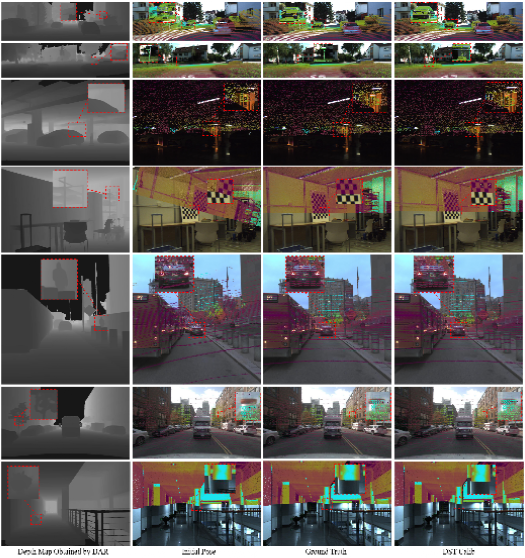
在五個公開基準數據集及自建真實場景數據集上的實驗結果表明,DST-Calib在標定精度與泛化能力方面均優于現有先進方法。實驗涵蓋23種不同的激光雷達-相機配置,僅利用其中三種配置進行訓練,即可成功泛化至其余所有配置,展現出卓越的跨設備與跨場景適應能力。
(圖文:黃知為)