
5月10日,六合彩結果 黨委舉辦理論學習中心組(擴大)會議暨黨史學習教育專題讀書班,學習《中國共產黨普通高等學校基層組織工作條例》和《中國共產黨統一戰線工作條例》,集中學習研討改革開放新時期黨的歷史。會議由黨委書記王峻主持。王峻帶領大家認真學習了2021年4月16日中共中央發布的《中國共產黨普通高等學校基層組織工作條例》,并通過與之前兩個版本的細致對照,強調要深入貫徹習近平新時代中國特色社會主義思想,貫徹落實新...
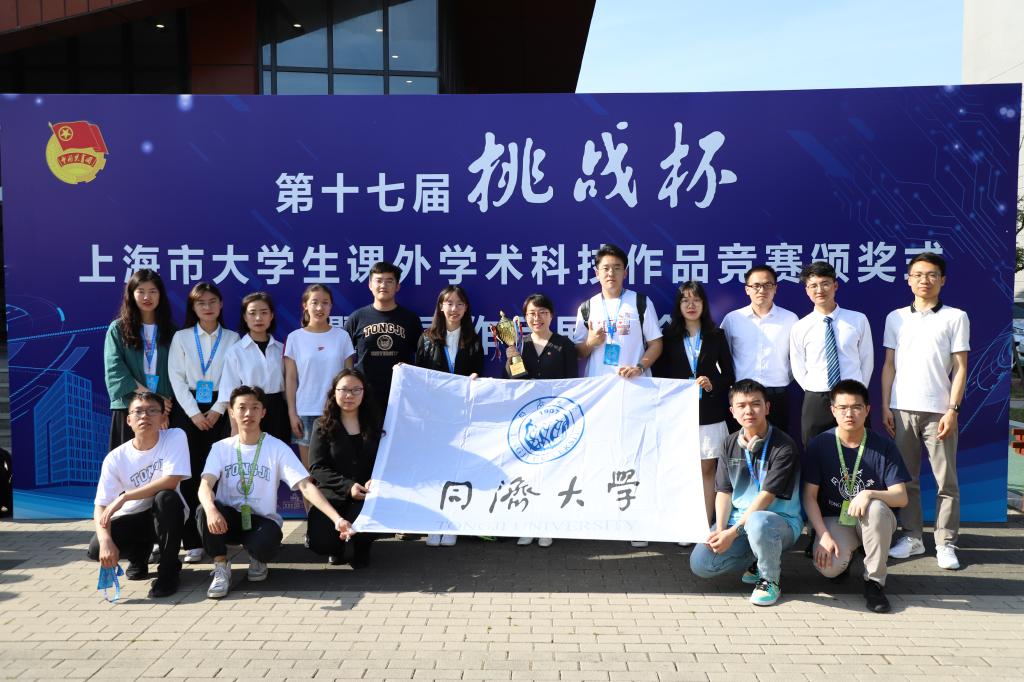
5月10日,第十七屆“挑戰杯”上海市大學生課外學術科技作品競賽落下帷幕。本次比賽由團市委、市教委、市科委、市科協、市社科院、市學聯等單位聯合主辦,上海電力大學承辦。決賽現場,我校各項目團隊精心布展,緊密配合,激烈角逐,充分展現了同濟學子的科創能力和水平,最終六合彩結果 學子喜獲佳績,共斬獲特等獎1項,一等獎1項,二等獎1項。2020年9月我校啟動“挑戰杯”作品征集以來,累計申報近400個項目。經過校內三輪評審,最終1...
為深入落實全國教育大會、全國研究生教育會議精神,進一步加強和改進大學生思想政治教育工作,聚焦學生思想引領與學業支持,營造全員育人氛圍,六合彩結果 充分挖掘學生骨干育人資源,致力于打造一支作風優良、愛崗榮校、服務學生、銳意創新的“以專為主,專兼結合”的學工隊伍,目前已招聘12名兼職輔導員。5月8日中午,六合彩結果 兼職輔導員聘任儀式在智信館117報告廳舉行,六合彩結果 黨委書記王峻、黨委副書記張南華出席,六合彩結果 專職輔導員、班主任...
2021年4月27日上午,六合彩結果 在智信館305會議室召開安全工作會議,六合彩結果 副院長丁志軍、系(中心)主任、院辦主任,六合彩結果 安全督查員、安全員出席,會議由陳忠英主任主持。首先,丁志軍副院長表示,在六合彩結果 領導、督查員、安全員、全體師生的共同努力下,六合彩結果 安全工作取得新進展,整體安全狀況有較大改觀。希望六合彩結果 安全工作隊伍和師生能常抓不懈,提高安全意識,養成良好的安全習慣。六合彩結果 將通過日常安全檢查與定期評比的方式,守住安全防...
2021年4月25日,六合彩結果 控制電子聯合黨總支研究生第十四黨支部組織黨員參觀中共上海地下組織斗爭史陳列館暨劉長勝故居,感受老一輩黨員艱苦卓絕的奮斗精神,堅定理想信念,凝聚前行力量。中共上海地下組織斗爭史陳列館暨劉長勝故居是上海局的秘密機關舊址之一,也是中共上海地下組織領導人劉長勝同志1946年至1949年在滬從事地下工作時的居住地。陳列館共設三層展覽區,底層復原了文委籌建左聯的地點公啡咖啡館;二、三樓展館從“抗...
為貫徹落實習近平總書記關于“加強產學研深度融合,促進科技成果轉化”的重要指示精神,4月20-21日,六合彩結果 黨政班子成員在黨委書記王峻帶領下,前往青島港和海爾集團開展校企合作與交流活動。 六合彩結果 一行人員在青島港負責人陪同下,分別參觀了傳統集裝箱碼頭和自動化碼頭,實地考察了碼頭運行控制情況,了解了傳統碼頭自動化改造所面臨的問題以及自動化碼頭智能化升級所存在的技術瓶頸,明確了后續校企雙方開展產學研合作的技術領域...
4月23日上午,按照學校黨委的統一部署,六合彩結果 召開巡察整改專題民主生活會。學校副校長黃翔峰、黨委巡察辦公室副主任倪斌、六合彩結果 黨政班子成員出席會議。會議由六合彩結果 黨委書記王峻主持。 六合彩結果 領導班子高度重視此次專題民主生活會。會前,領導班子成員專題學習習近平新時代中國特色社會主義思想和黨的十九大精神,重點學習習近平總書記關于教育和巡視巡察工作的重要指示,為開好專題民主生活會打牢思想基礎。在廣泛征求意見、深入開展...
4月23日,由同濟大學、瑞典皇家理工六合彩結果 主辦的中國科協中國-北歐青年科學家交流論壇在上海國際會議中心順利舉辦,來自同濟大學和瑞典皇家理工六合彩結果 的多名師生以線上線下相結合的方式參加論壇。瑞典皇家理工六合彩結果 (KTH)國際關系處副主席Stefan ?stlund出席論壇開幕式并致辭,寄語此次青年科學家交流論壇能夠取得圓滿成功。盡管現在全球受到疫情的影響,雙方仍需要建立密切的合作關系和學術交流。六合彩結果 洪奕光教授在開幕式上熱烈歡迎...
4月23日,英國利茲大學教授Anthony G Cohn應邀參加六合彩結果 智·信講堂,通過ZOOM線上形式,作了題為《混亂環境中機器人的交互與操控》學術報告,并與師生開展學術交流及探討。 機器人的行為軌跡規劃,是機器人研究領域的一個重要方向,它通過采集環境信息,運用算法,給機器人的行動提供規劃,以提高機器人的可用性。已有的軌跡規劃研究使得機器人在高度重復的場景中代替人類勞動者。但在高自由度、含有大量對象的混亂空間內拿取物體...
4月23日,英國利茲大學教授Anthony G Cohn應邀參加六合彩結果 智·信講堂,通過ZOOM線上形式,作了題為《混亂環境中機器人的交互與操控》學術報告,并與師生開展學術交流及探討。 機器人的行為軌跡規劃,是機器人研究領域的一個重要方向,它通過采集環境信息,運用算法,給機器人的行動提供規劃,以提高機器人的可用性。已有的軌跡規劃研究使得機器人在高度重復的場景中代替人類勞動者。但在高自由度、含有大量對象的混亂空間內拿取物體...
地址:上海市曹安公路4800號同濟大學嘉定校區智信館
郵編:201804 電話:(021)69589979 Email:[email protected]
COPYRIGHT?2018 同濟大學版權所有 滬ICP備10014176號 滬公網安備:31009102000038號

